2027年05月27-29日杭州大会展中心-浙江 关注我们
距离开幕仅剩:
天
杭州人形机器人展日期:2026-10-23浏览:0
为"扛得住"而生的传动结构 01
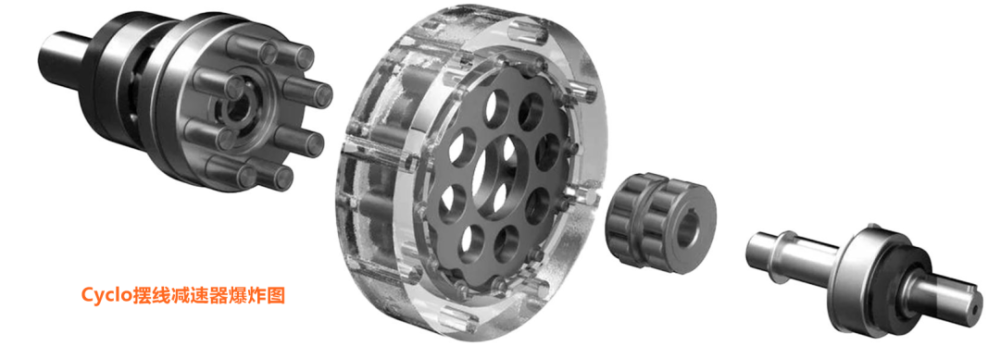
在众多精密减速器品类里,摆线针轮减速器的历史定位很清晰——它是为承载能力优先而生的结构。
摆线针轮减速器依托摆线针轮啮合原理传递动力:输入轴做偏心运动,带动摆线轮往复摆动,再经由针轮输出动力。它用的是两级传动的结构,第一级是渐开线齿轮,第二级用摆线针轮来传动。中心轮带着行星轮自转同时公转,把动力传到曲柄轴上,让摆线轮做偏心运动,最后由输出盘输出扭矩。
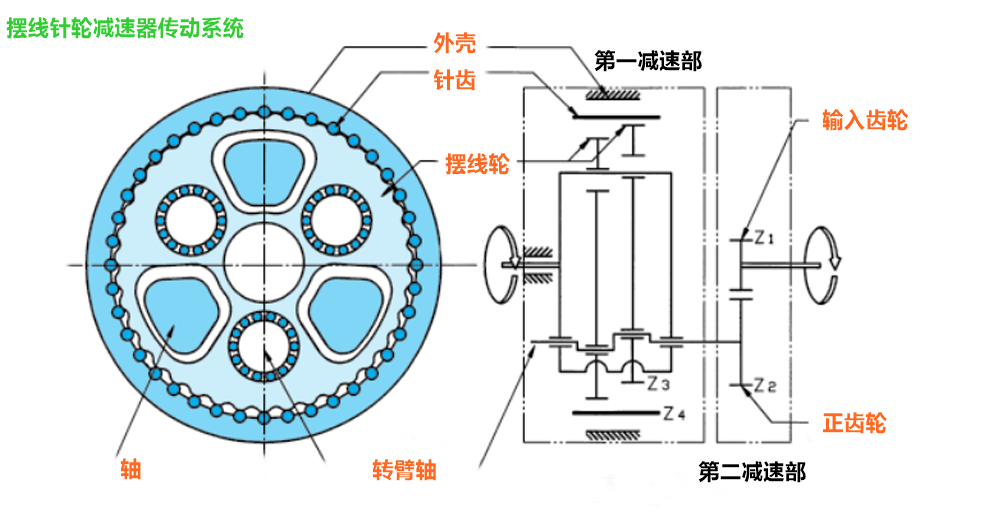
凭借多点啮合的结构特点,其同时参与承载的齿对数量比较多,抗冲击能力也强,所以被广泛用在矿山、起重、化工这些重载工程机械领域。
为什么摆线针轮减速器有望进入人形机器人? 02
我们不禁疑惑:摆线针轮减速器大多用在重型工程机械上,为什么现在不少企业专门针对人形机器人做研发?
现在人形机器人减速器主流用的是行星减速器和谐波减速器这两种方案,它们虽然都挺成熟的,但还是有可以改进的地方,行星减速器的传动效率比较高,能做到90%以上,扭矩刚性也不错,不过传动精度有限,谐波减速器的精度优势很明显,优秀产品能小于60角秒,但传动效率比不上行星减速器,而且柔轮本身很薄,容易疲劳损坏。
轻量化摆线针轮减速器,正好补上了行星和谐波这两套主流方案之间的性能空缺,与行星减速器相比,其传动精度更高,承载能力和抗冲击能力也比谐波减速器更强。谐波依靠柔轮弹性形变传动,形变产生的非线性误差很难仅靠上层控制算法完全补偿,而摆线采用刚性啮合传动,传动链路里的非线性扰动更少,可以减轻控制器的补偿压力,更适配腿部、手部这类需要柔顺接触力控的关节。
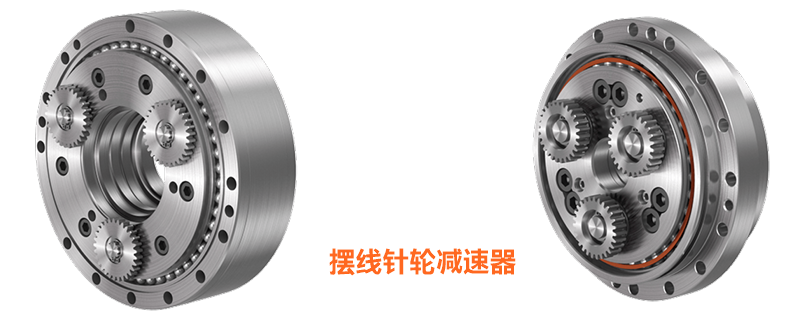
它和传统RV减速器虽然用的是同一种摆线针轮啮合原理,但开发的目标完全不一样,传统RV减速器主要用在工业机械臂上,最看重的是极限重载能力和结构刚性,所以很难做到小型轻量化,而面向人形机器人的轻量化摆线,核心目标就是缩小体积、减轻重量,适当舍弃一些用不上的极限重载能力,从而能装进关节里。
总的来说就是,摆线针轮减速器能在保证精度和承载能力的同时,还能把整机的体积和重量压下来,契合人形机器人关节的多重约束。
还有哪些难点? 03
理论性能优势很亮眼,但困难也是实打实的,技术上主要体现在齿廓设计和齿廓修形。
齿廓放缩是最主要的平衡难题。为了方便装配、避免摆线轮卡死,行业里一般都会对齿廓做放缩处理,但放缩量得控制得很精细,放缩量太大的话,啮合间隙会变大,轮齿啮合时的冲击也会更强,减速器的寿命就缩短了,与此同时参与啮合的齿对变少,运行就不太平稳,齿面上的载荷分布也不均匀,出故障的风险就上去了,齿廓优化的关键,就是在装配容错空间和传动稳定性之间找到一个平衡点。
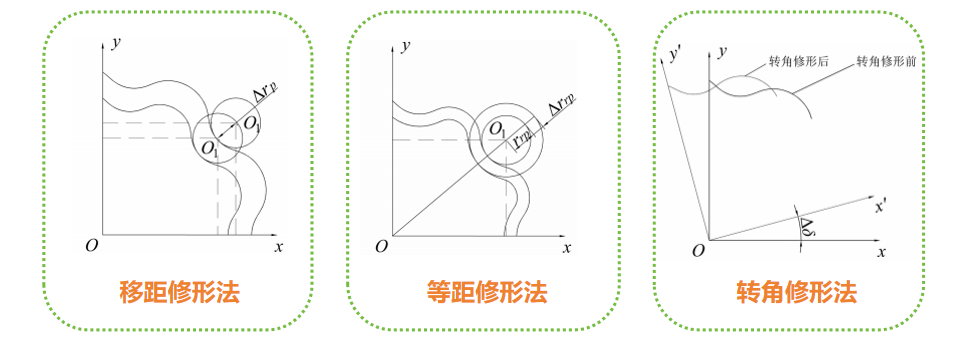
齿廓修形主要是用来抵消加工和装配时产生的误差,同时还能让运转时的振动、磨损和润滑情况得到改善。主流修形方式分为移距修形、等距修形、转角修形。转角修形不能单独用,剩下两种既可以单独用,也可以组合起来搭配使用。其中等距-移距组合修形融合两类方案优势,通过精准控制修形量,同步提升承载能力,降低振动与温升,是当下研发中比较受重视的技术路线。
产业化的难点则在量产一致性上,齿廓设计、组合修形的理论已经比较成熟了,实验室样机的振动、温升指标也做得不错,但批量生产才是真正的考验,摆线轮、针齿套的修形量只要有一点小波动,就会让单台关节的性能差异变大,后面整机标定的工作量也会猛增。
除此之外,摆线多点啮合的结构,在高速运转工况下,噪声、动态摩擦损耗并不天然优于谐波减速器。而且现有成熟修形参数大多来自工程机械、传统工业机器人场景,人形机器人是往复冲击、循环交变载荷,参数体系需要重新验证迭代,不能直接照搬。
从长远来看,谐波减速器和行星减速器各有自己不可替代的位置,行业更可能走差异化配套的路子,在看重传动效率、对精度要求没那么高的重载关节部位,行星减速器还是会占据主流,而谐波减速器主要用在负载平稳、精度要求特别高的场景,至于轻量化摆线减速器,未来有望进入髋部、腿部这些关键关节,这些部位不但对定位精度要求很高,还要承受频繁又强烈的冲击载荷,齿廓设计能力和批量修形工艺水平,是眼下阻碍这项技术落地的两大核心难点,能不能突破,直接关系到整个产业的升级进程,另外,量产阶段的长期运行可靠性问题,也需要尽快做系统性的攻关和验证。
微信公众号
微信公众号
Copyright © HRTE 2027第三届杭州国际人形机器人与机器人技术展览会 All Rights Reserved. 沪ICP备09024576号-53